蔚来世界模型再升级:辅助驾驶越来越像人 这次OTA值不值得?
5月30日,蔚来官方公布了世界模型新一轮升级计划。按照官方信息,全新版本将率先搭载于已经完成交付的 蔚来ES9(图片 | 参数 | 询价),同时现有搭载Banyan、Cedar以及Cedar S智能系统的车型,也将在6月陆续收到OTA推送。对于新能源汽车市场而言,智能辅助驾驶已经不再停留在单纯增加功能数量的阶段。相比新增多少场景、开放多少能力,如今用户更关注系统在复杂道路环境中的决策逻辑、执行效率以及实际驾驶感受。此次蔚来世界模型升级,重点并非简单增加几个新功能,而是围绕底层技术架构、训练方式以及车辆控制逻辑进行调整,这也意味着其智能辅助驾驶能力正在从“实现功能”向“优化体验”方向演进。
世界模型成为行业主流路线后迎来新阶段演化
回顾蔚来的技术布局可以发现,其在2023年便开始投入世界模型路线研发,并于2024年率先将相关技术正式发布。经过两年多时间发展,到2026年,世界模型已经成为智能辅助驾驶领域逐渐形成共识的重要技术方向之一。相比传统规则驱动模式,世界模型更强调让系统理解真实交通环境中的动态关系。
车辆不仅需要识别道路信息,还需要预测周围交通参与者的行为变化,并在此基础上完成路径规划和驾驶决策。随着算力平台升级以及训练数据持续积累,世界模型的价值开始逐步显现。对于车企而言,竞争焦点也从单纯识别能力转向理解能力和预测能力,而这正是世界模型技术持续推进的重要原因。
闭环强化学习量产落地后推动用户使用频率明显增长

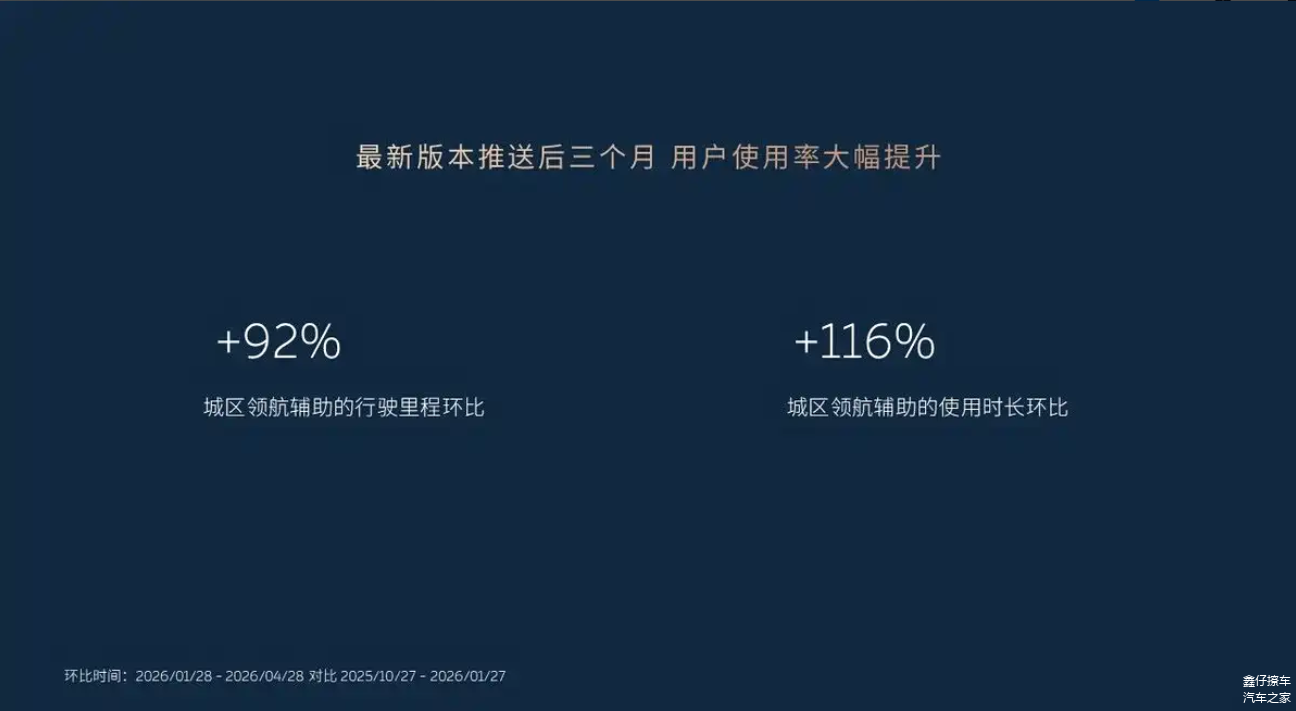
在世界模型基础上,蔚来于2025年进一步启动闭环强化学习研发,并于2026年1月实现量产应用。今年1月,采用“世界模型+闭环强化学习”架构的智能辅助驾驶版本已经向搭载Banyan、Cedar以及Cedar S系统的数十万辆车型推送。对于用户而言,这意味着新技术并未停留在测试阶段,而是真正进入大规模应用环节。从官方公布的数据来看,更新后三个月时间内,用户城区领航辅助驾驶的使用里程环比增长92%,使用时长提升116%。这些数据背后反映出的并不仅仅是功能开放带来的新鲜感,更体现出用户对于系统信任度的变化。当辅助驾驶能够在更多复杂场景下保持稳定表现时,用户自然愿意将更多驾驶任务交给系统完成,这也是衡量技术成熟度的重要参考指标之一。
拿掉传统轨迹规划成为此次升级最大看点之一
此次世界模型升级中,一个值得关注的变化在于系统首次实现“拿掉轨迹”的控制方式。传统智能辅助驾驶系统在执行驾驶动作时,通常会先规划轨迹,再根据轨迹完成方向控制以及加减速操作。虽然这种方式能够保证运行稳定,但在面对复杂道路环境时,也会增加计算链路和响应时间。而全新版本则直接让智能辅助驾驶系统控制方向盘以及加减速踏板,减少中间规划环节。
对于驾驶过程而言,路径决策链路缩短后,车辆执行动作的延迟有所降低,系统能够更快完成转向、跟车以及避让等操作。同时由于减少了部分中间计算步骤,车辆控制动作也更容易保持连续性。从实际体验角度来看,用户最直观的感受往往并非功能增加,而是车辆在并线、转弯以及跟车过程中动作更加自然,方向修正频率降低,加减速衔接更加平顺。
三层训练框架让模型能力向拟人化方向进一步靠近
除了控制逻辑调整之外,此次升级还对模型训练体系进行了扩展。此前蔚来采用的是“世界模型+闭环强化学习”架构,而此次升级后则形成完整的“世界模型+监督微调+闭环强化学习”三层训练框架。其中世界模型负责环境理解与场景认知,闭环强化学习负责持续优化决策结果,而新增的监督微调训练则承担行为学习任务。


简单来说,监督微调会利用大量优质驾驶行为数据,让模型学习真实驾驶员在不同道路环境下的处理方式。例如面对拥堵车流、施工路段或者复杂路口时,人类驾驶员通常会采取怎样的减速节奏、变道策略以及避让方式。通过持续学习这些行为特征,系统能够在满足交通规则要求的基础上,形成更符合驾驶习惯的执行逻辑。对于用户而言,这种变化可能不会直接体现在功能列表之中,但会反映在日常驾驶细节上,例如车辆进入弯道前的减速时机、变道时的动作幅度以及车距控制方式等。
传感器信息重构让特殊车道识别能力进一步扩展


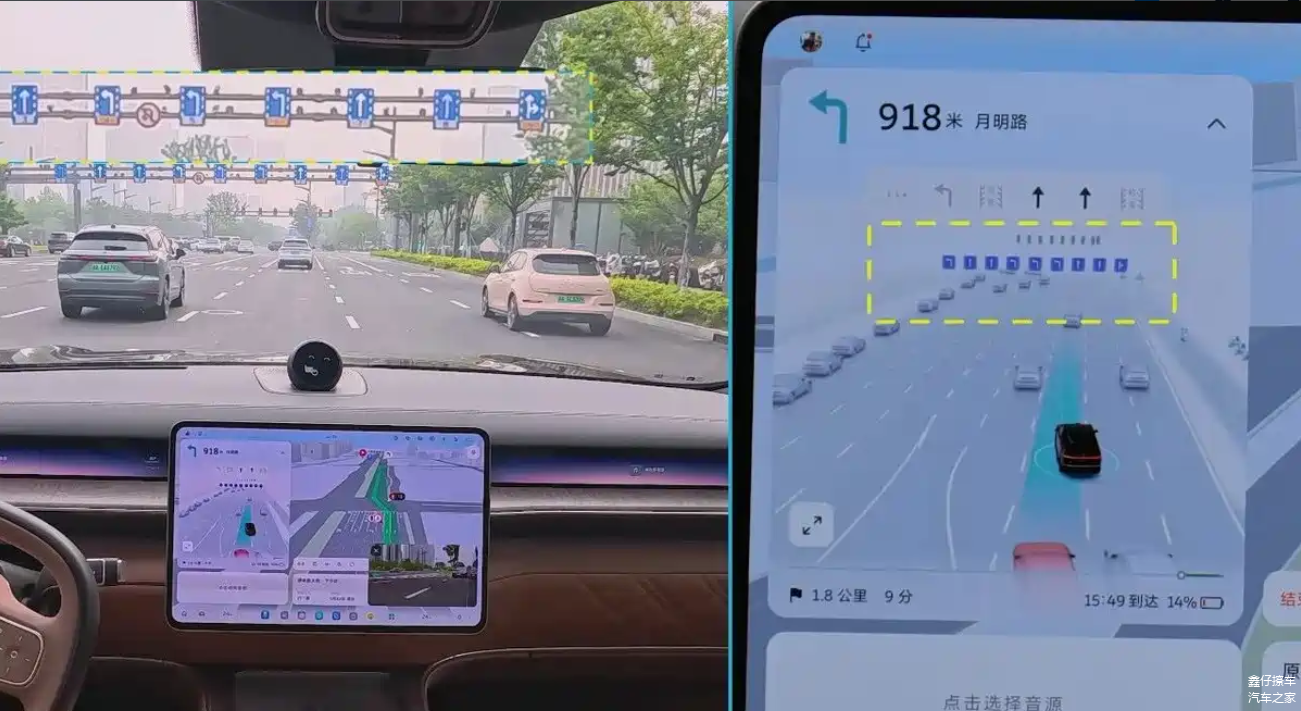
城市道路环境复杂程度不断提升,也对智能辅助驾驶提出更高要求。此次升级中,蔚来还对传感器信息表征方式进行了重新构建。通过新的感知和理解机制,系统首次在车企自研智能辅助驾驶方案中实现对潮汐车道以及可变车道天空路牌的实时识别和理解。对于经常在大城市通勤的用户而言,潮汐车道并不陌生。这类车道会根据交通流量变化调整行驶方向,如果系统无法准确理解道路状态,就容易出现选道错误或者提前变道等情况。可变车道同样属于高频复杂场景之一。部分路段会根据实时交通情况改变车道功能,如果仅依赖固定地图信息,系统难以及时完成判断。而新的识别能力意味着车辆能够实时获取道路变化信息,并结合当前交通环境进行决策,从而提高选道准确率。这一能力看似只是新增场景覆盖,但实际上反映的是辅助驾驶系统对于动态交通规则理解能力的进一步提升。
从感知到决策再到执行形成更完整技术闭环


观察此次升级内容可以发现,蔚来的重点并非单一模块优化,而是在感知、决策、训练以及控制执行多个层面同步推进。感知层面强化特殊道路识别能力;决策层面引入监督微调训练;控制层面取消传统轨迹规划路径;训练层面形成世界模型、监督微调和闭环强化学习协同体系。这些变化共同构成了一个更加完整的技术闭环。对于辅助驾驶而言,仅提升单个模块性能已经难以带来明显体验变化。只有感知、理解、决策和执行各环节同步进步,才能让系统在复杂场景中保持稳定输出。这也是近年来行业技术路线逐渐从模块堆叠转向系统协同的重要原因。
老车主与新车主同步升级成为蔚来OTA体系的重要特点


除了技术层面的升级之外,此次更新还有一个容易被忽视的重要信息。官方确认,全新世界模型版本将在6月同步覆盖Banyan、Cedar以及Cedar S系统车型。这意味着无论是2022年购买搭载Banyan系统车型的用户,还是2026年购买搭载Cedar与Cedar S系统的新用户,都能够获得接近一致的智能辅助驾驶能力。在智能汽车时代,硬件生命周期与软件生命周期正在逐渐分离。过去车辆上市后功能基本固定,而如今通过OTA持续更新,车辆能力可以随着时间不断成长。对于用户而言,车辆价值不仅来自购车时的配置水平,也来自后续软件升级带来的功能扩展。此次全量推送策略,也体现出蔚来希望通过统一技术架构,让不同年份车型在智能化体验层面保持更高一致性。
作者观点:辅助驾驶竞争正在从功能比拼转向体验比拼
如果说过去几年智能辅助驾驶行业主要围绕“能不能实现”展开竞争,那么进入2026年后,竞争焦点已经逐渐转向“如何实现得更自然”。从世界模型到闭环强化学习,再到此次新增监督微调训练框架,蔚来正在尝试让辅助驾驶系统不仅能够完成驾驶任务,还能够学习驾驶习惯、理解道路变化并优化执行方式。
此次升级最大的价值,并非新增多少功能场景,而是在控制逻辑、训练体系以及道路理解能力上的进一步深化。随着潮汐车道识别、可变车道理解以及拟人化驾驶能力持续完善,辅助驾驶技术正在从功能可用阶段逐步迈向体验优化阶段,对于已经拥有Banyan、Cedar和Cedar S车型的用户来说,6月即将到来的OTA更新,也将成为观察世界模型技术进一步落地效果的重要窗口。
