成功率98%!小米机器人工厂实训进阶
大黑说车
·北京
关注
小米人形机器人已经能够胜任汽车总装车间内包括中控台侧盖板排序在内的两项全新高柔性作业任务。自今年初进入小米汽车工厂进行产线实操以来,经过四个月的持续实训,其作业能力正从单一工位试跑稳步迈向多场景工业化应用。
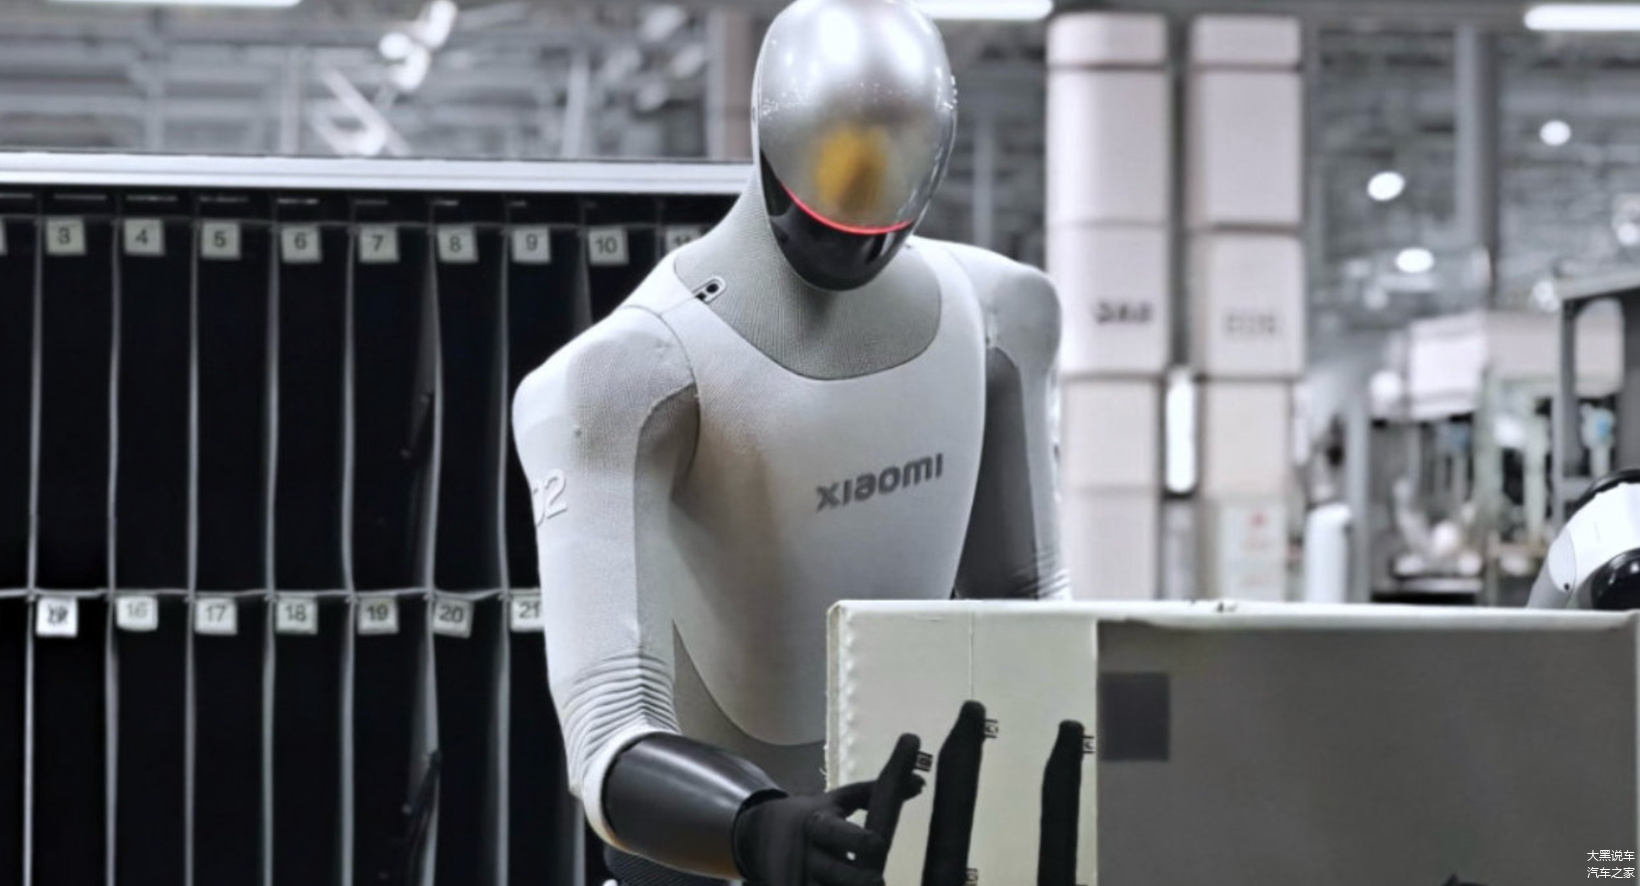
小米人形机器人
在核心的汽车总装车间,机器人攻克了高柔性工件操作的难题。中控台侧盖板尺寸大、形态不规则,作业流程包含多位置、多轮次取放,对全身控制、双手协同和精细操作要求极高。通过全身自由度调控、末端力感知柔顺策略及双手协同换手等技术,机器人首次实现了对此类汽车柔性工件长时间稳定的连续作业,并能自主应对盖板卡滞等突发工况,该新岗位的稳定成功率已达到90%。
另一项新增的料箱折叠回收工位同样展现了机器人的协同与操控能力。它攻克了精细指端操控、双臂协同作业、叠箱推送及多机节拍匹配等难点,实现了工序的连续稳定运行,成功率亦为90%。该机器人系统可接入工厂数字化系统,直接读取生产任务与物料信息,实现多机状态实时同步,同时保留了人工远程干预机制,兼顾效率与安全。
在原有的自攻螺母上件双侧作业工位上,机器人的表现也在持续精进。经过产线真实工况打磨,其作业成功率已从初期的90.2%提升至98%,距离人工合格水准仅差1%,工位稳定性已非常接近量产作业标准。
当然,当前技术仍有优化空间,例如在料箱折叠环节仍需调整箱体方向,暂未达到熟练工人的盲抠操作水平。未来,小米将持续迭代仿生灵巧手技术,优化复杂操作逻辑,并拓展更多工厂实训工位,为机器人最终落地智能制造场景积累关键的工程经验。
点击展开剩下0%
打开汽车之家App 阅读体验更佳
本内容来自汽车之家创作者,不代表汽车之家的观点和立场。
打开汽车之家App 查看全部评论
相关阅读
数据加载中...
发条有爱评论~
评论
点赞
收藏
分享
2026-09-20 11:48:13
2026/9/20 11:48:13