从模型到数据闭环,吉利千里浩瀚 G-ASD 4.0构建智驾体系
汽车生活咖
关注
高阶辅助驾驶很难靠单一技术解决全部问题。大模型再强,也需要真实数据训练;控车模型再好,也要有准确的场景理解;世界模型能前向预测,但最终还要依靠价值函数完成决策评估。真正成熟的方案,一定是体系化能力的组合。

吉利千里浩瀚 G-ASD 4.0的特点,正是这种体系化。它融合超级Eva、WAM 2.0架构与阶跃Step 3.5大模型,背后还有850万辆车的辅助驾驶搭载量、百亿公里实际行驶数据、2500万clips高价值场景数据和沃尔沃55年安全事故数据库作为训练基础。
WAM 2.0解决的是整车通用大脑问题。它打通辅助驾驶域、座舱域、底盘域,让不同智能体可以对话、协商、协作。阶跃Step 3.5大模型解决理解与推理问题,让车辆具备更强的上下文理解、动态记忆和主动服务能力。横纵一体控车模型解决车辆如何走得更稳、更准、更顺的问题。

价值函数则承担评估器角色,从安全、舒适、效率、合规等维度量化每一个决策。RLHF等人类在环机制把人类驾驶经验和安全偏好注入模型训练。数据闭环则保证系统可以持续进化,而不是停留在某一次版本能力上。
复杂场景正需要这样的组合能力。收费站需要语义理解和轨迹控制;乡村土路需要空间判断和颠簸预判;复杂路口需要规则理解和合规决策;停车场需要语音交互、路径规划和低速控制共同完成。
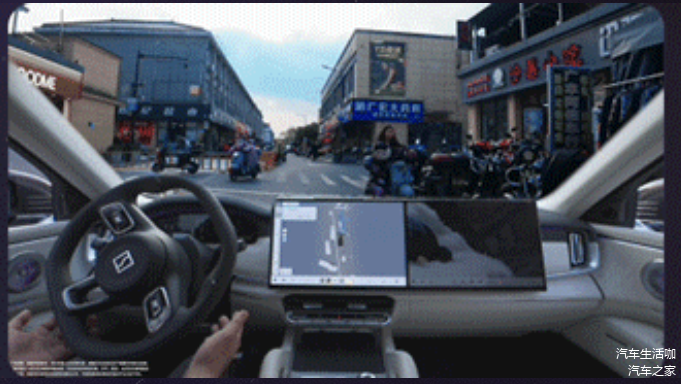
这种体系化思路,也能降低单点能力的局限。如果只依赖大模型,车辆可能理解意图但执行不够稳;如果只强化控车,车辆可能动作细腻但场景判断不足;如果只有数据规模,没有价值函数和人类反馈,也难以形成稳定的驾驶风格。G-ASD 4.0的价值在于把这些能力放在同一套系统里协同。
因此,吉利千里浩瀚 G-ASD 4.0不是单点技术展示,而是一套面向真实道路的系统工程。高阶辅助驾驶未来比拼的,也正是这种体系化能力。
点击展开剩下0%
打开汽车之家App 阅读体验更佳
本内容来自汽车之家创作者,不代表汽车之家的观点和立场。
打开汽车之家App 查看全部评论
相关阅读
数据加载中...
发条有爱评论~
评论
点赞
收藏
分享
2026-11-11 15:01:50
2026/11/11 15:01:51