车比人还“会来事儿”?实测华为乾崑智驾ADS 5
早晚高峰的通勤路,像是一场精密的“微操”考试。极限侧方车位前后车距不足半米,揉库三把仍无法入位,最终不得不放弃;老旧小区窄路会车,双方后视镜几近擦碰,只能靠“猜拳”决定谁先倒车。这些琐碎且高频的用车场景,正在消磨掉驾驶本该有的从容与乐趣。
更别提去到陌生城市。地库如迷宫,找车靠“缘分”;临时起意想找家地道苍蝇馆子,导航却固执地规划既定路线。当车辆还停留在“从A到B”的冰冷执行时,人与车之间那道名为“焦虑”的鸿沟,便悄然滋生。
真正的智能辅助驾驶,不应只卷高速路上的“零接管”数据,更应体现在这些充满不确定性的烟火气场景中。它需要进化出更像“老司机”的决策力,以及更像“副驾”的协同感。华为乾崑智驾ADS 5的首版本推送,正好踩中了这些被忽视已久的痛点。

车位到车位3.0:不再是“分段函数”,而是“一镜到底”
此前的领航辅助驾驶,更像是分段函数:地库不能用、路口需接管、途经点得重设。而华为乾崑智驾ADS 5的车位到车位3.0能力,最直观的进化在于“连贯性”。
无论是园区内部路、无保护十字路口,还是以往无法激活NCA的环岛,现在都能实现全域激活。这意味着从出发地地库启动,到目的地车位停稳,系统真正实现了“一镜到底”。更贴合实际出行的是,它支持途经园区、服务区等多点位的连续领航。比如周末自驾游,中途临时起意想去某个网红服务区打卡,系统不会因为设置了途经点而退出辅助驾驶状态,这种“不打断”的丝滑感,才是长途出行省心的核心。

华为乾崑智驾ADS 5之所以能做到如此连贯,与其云端WEWA 2.0架构的升级密不可分。基于当前国内领先的云端算力规模(2026年达60 EFLOPS),其云端仿真引入了Multi-Agent群体博弈技术。过去只有自车是智能体,如今所有交通参与者都具备博弈能力,训练强度提升10倍。加之在线强化学习带来的效率倍增,车端才能拥有更接近人类甚至超越人类的风险预判能力——行业首发的基于安全风险场的防御性驾驶,能动态生成风险热力图,据内部测试可再降低50%碰撞风险。
车外“微操”:手势泊出与窄路会车,治好了“社恐”与“手潮”
如果说车位到车位解决的是“远行”连贯性,那么泊车与窄路场景则关乎日常“脸面”。
华为乾崑智驾ADS 5推出了手势泊出功能。在极窄车位,主驾车门打不开时,下车后在车外挥挥手,车辆便能自动向前泊出。这绝非炫技,而是基于多传感器融合路线的自信——11个摄像头、毫米波雷达与激光雷达各司其职,即使在暗光或眩光环境下,也能精准识别车位边界与障碍物。对于断头路车位等极端场景,优化后的算法也能精准规划路线,泊入效率与平顺性显著提升。
另一个值得单独提出来讲的,是窄路会车主动让行。面对老城区窄道,对面来车且无法并行时,系统会主动判断路权,自动倒车避让,让对车先行。这种“礼让”的决策逻辑,远比单纯的前向刹车更显“类人”,它真正替驾驶员做出了需要极高场景理解能力的判断。
华为乾崑APP:不止是钥匙,更是车外“第三只眼”与福利“集散地”
除了辅助驾驶本身的进化,车云协同带来的边界拓展同样值得关注。华为乾崑APP此次落地的几项功能,精准击穿了用车中的“信息黑洞”。
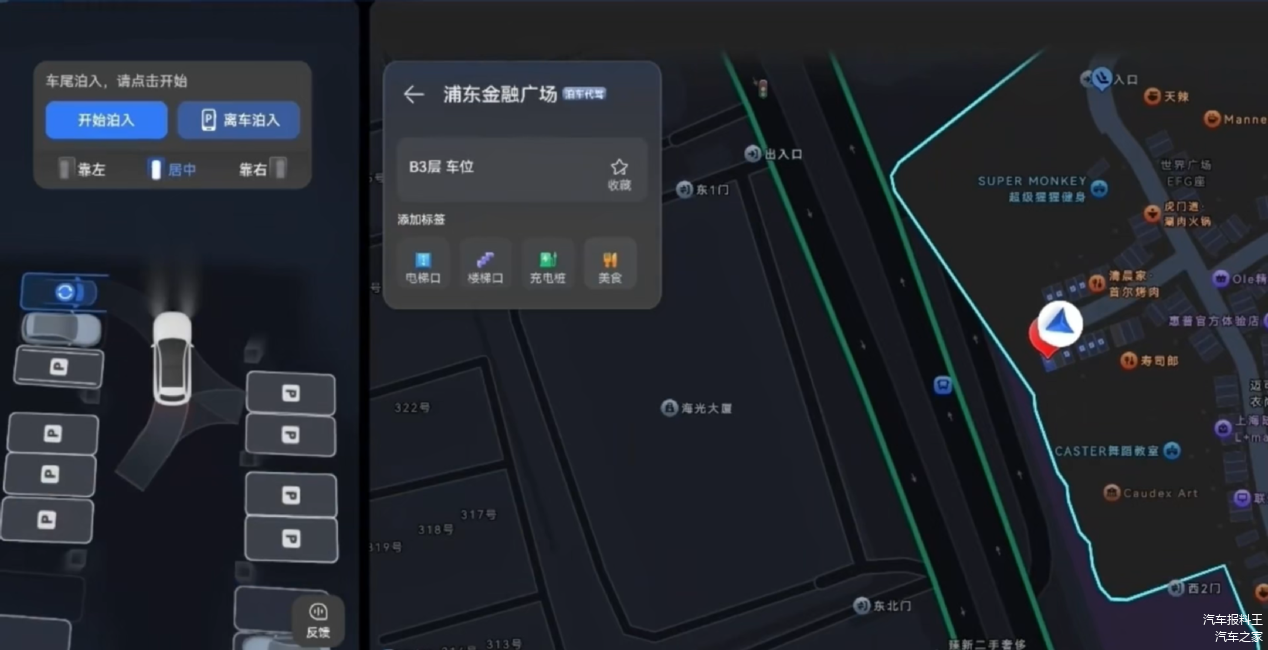
AR寻车功能,在信号微弱的地下停车场,通过手机摄像头识别环境,直接规划最优路线直达车位,彻底告别“地库迷宫寻车”。云瞰远程守护则支持手机实时调取四路环视影像,配合新增的远程喊话功能,若哨兵模式触发警报,可立即查看并驱离可疑人员。此外,APP内置的一键停车缴费已接入超19万家停车场,离场效率大幅提升。

值得留意的是,华为乾崑APP正构筑一个立体的用户生态。ADS版块提供泊车无忧险等权益;探索版块可查看官方对车机问题的反馈;社区版块的达人Club已开启招募,通过参与话题征集、试驾有礼等活动可赢取丰厚奖励。这款APP不仅是控车工具,更是了解辅助驾驶、获取官方福利的入口。
智驾的“类人化”,始于对“不确定”的从容
回顾这次华为乾崑智驾ADS 5的升级,核心并非堆砌参数,而是提升系统对“不确定性”的兼容能力。它不再要求驾驶者去适应系统的“规则”,而是让系统去理解驾驶者的“潜台词”——临时想喝奶茶无需重设导航,窄路会车不用下车指挥,极限车位不必狼狈爬窗。
当辅助驾驶能把这些“尴尬”和“犹豫”都默默消化掉时,“类人”一词才真正有了温度。华为乾崑智驾ADS 5正在做这样一件事:把驾驶的乐趣还给驾驶者,把驾驶的焦虑还给系统。这股推送的OTA风潮,值得每一位被泊车和会车困扰的车主亲身一试。